

 Vận Chuyển
 Hỗ trợ - Tư vấn
 Bảo Hành





Công nghệ quét 3D trong robot hàn hoạt động như thế nào?
Công nghệ quét 3D trong robot hàn hoạt động như thế nào?
Trong quá trình sản xuất kết cấu thép và gia công cơ khí, vị trí các chi tiết trên phôi thực tế đôi khi có sai lệch so với bản vẽ hoặc dữ liệu thiết kế ban đầu. Nếu robot hàn chỉ hoạt động theo một quỹ đạo được lập trình cố định, những sai lệch này có thể ảnh hưởng đến khả năng tiếp cận mối nối và chất lượng đường hàn.
Để giải quyết vấn đề đó, các hệ thống robot hàn thông minh hiện đại có thể được tích hợp công nghệ quét 3D nhằm thu thập dữ liệu hình học và nhận diện vị trí thực tế của kết cấu trước khi thực hiện thao tác hàn. Thông qua camera hoặc cảm biến quét chuyên dụng, hệ thống có thể phân tích hình dạng phôi, xác định vị trí tương quan giữa các chi tiết và cung cấp dữ liệu cho phần mềm tính toán đường hàn.
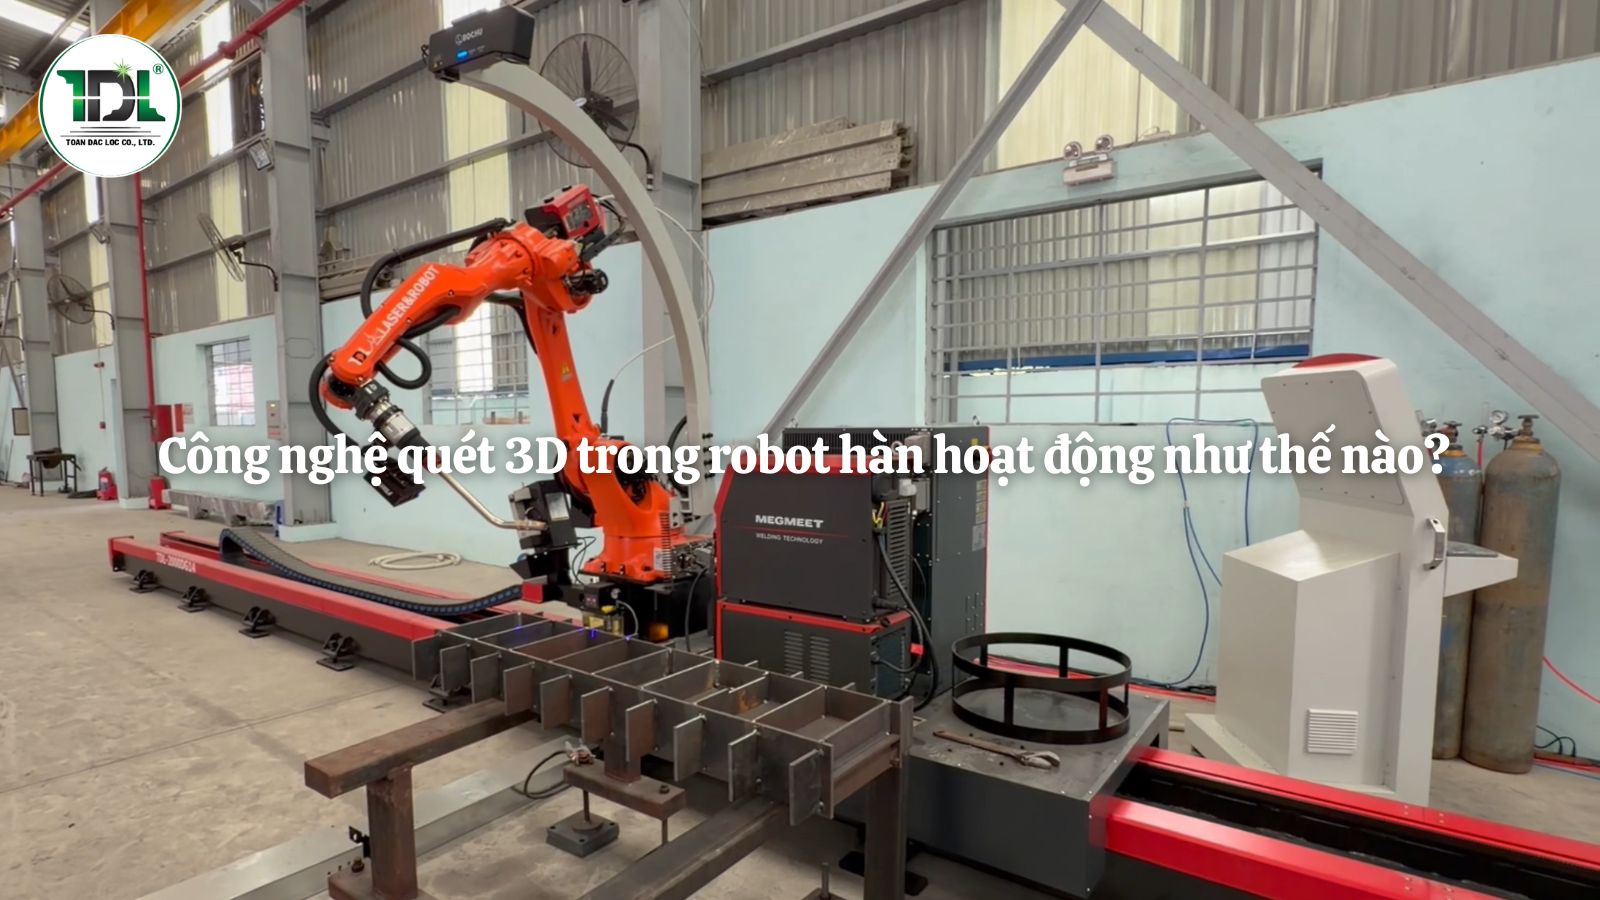
Cảm biến quét 3D thu thập dữ liệu hình học của kết cấu trước khi thực hiện quá trình hàn.
Vậy công nghệ quét 3D trong robot hàn hoạt động như thế nào, dữ liệu sau khi quét được xử lý ra sao và công nghệ này mang lại lợi ích gì cho sản xuất cơ khí? Hãy cùng TDL Laser tìm hiểu chi tiết.
Công nghệ quét 3D trong robot hàn là gì?
Công nghệ quét 3D trong hệ thống trạm hàn robot thông minh là giải pháp sử dụng camera hoặc cảm biến chuyên dụng để thu thập dữ liệu hình học của phôi trong không gian ba chiều, từ đó hỗ trợ hệ thống nhận diện kết cấu và xác định vị trí cần thực hiện thao tác hàn.
Khác với phương pháp nhận diện hình ảnh 2D thông thường chỉ cung cấp thông tin trên mặt phẳng, dữ liệu 3D có thể thể hiện thêm chiều sâu và hình dạng không gian của vật thể. Nhờ đó, hệ thống có thêm cơ sở để phân tích vị trí tương quan giữa các chi tiết, đặc điểm hình học và khu vực mối nối.
Trong một hệ thống robot hàn thông minh, công nghệ quét 3D thường phối hợp với:
- Camera hoặc cảm biến 3D: Thu thập dữ liệu hình học của phôi.
- Phần mềm xử lý hình ảnh: Phân tích dữ liệu và xây dựng thông tin không gian.
- Phần mềm AI: Hỗ trợ nhận diện kết cấu và vị trí mối nối theo thuật toán được tích hợp.
- Bộ điều khiển robot: Tiếp nhận dữ liệu và chuyển đổi thành thông tin phục vụ điều khiển chuyển động.
Điểm quan trọng của công nghệ này là giúp hệ thống có thể làm việc dựa trên dữ liệu của phôi thực tế, thay vì chỉ phụ thuộc vào vị trí được thiết lập trước. Tuy nhiên, khả năng nhận diện và xử lý sai lệch còn phụ thuộc vào loại cảm biến, thuật toán, điều kiện quét và cấu hình của từng hệ thống.
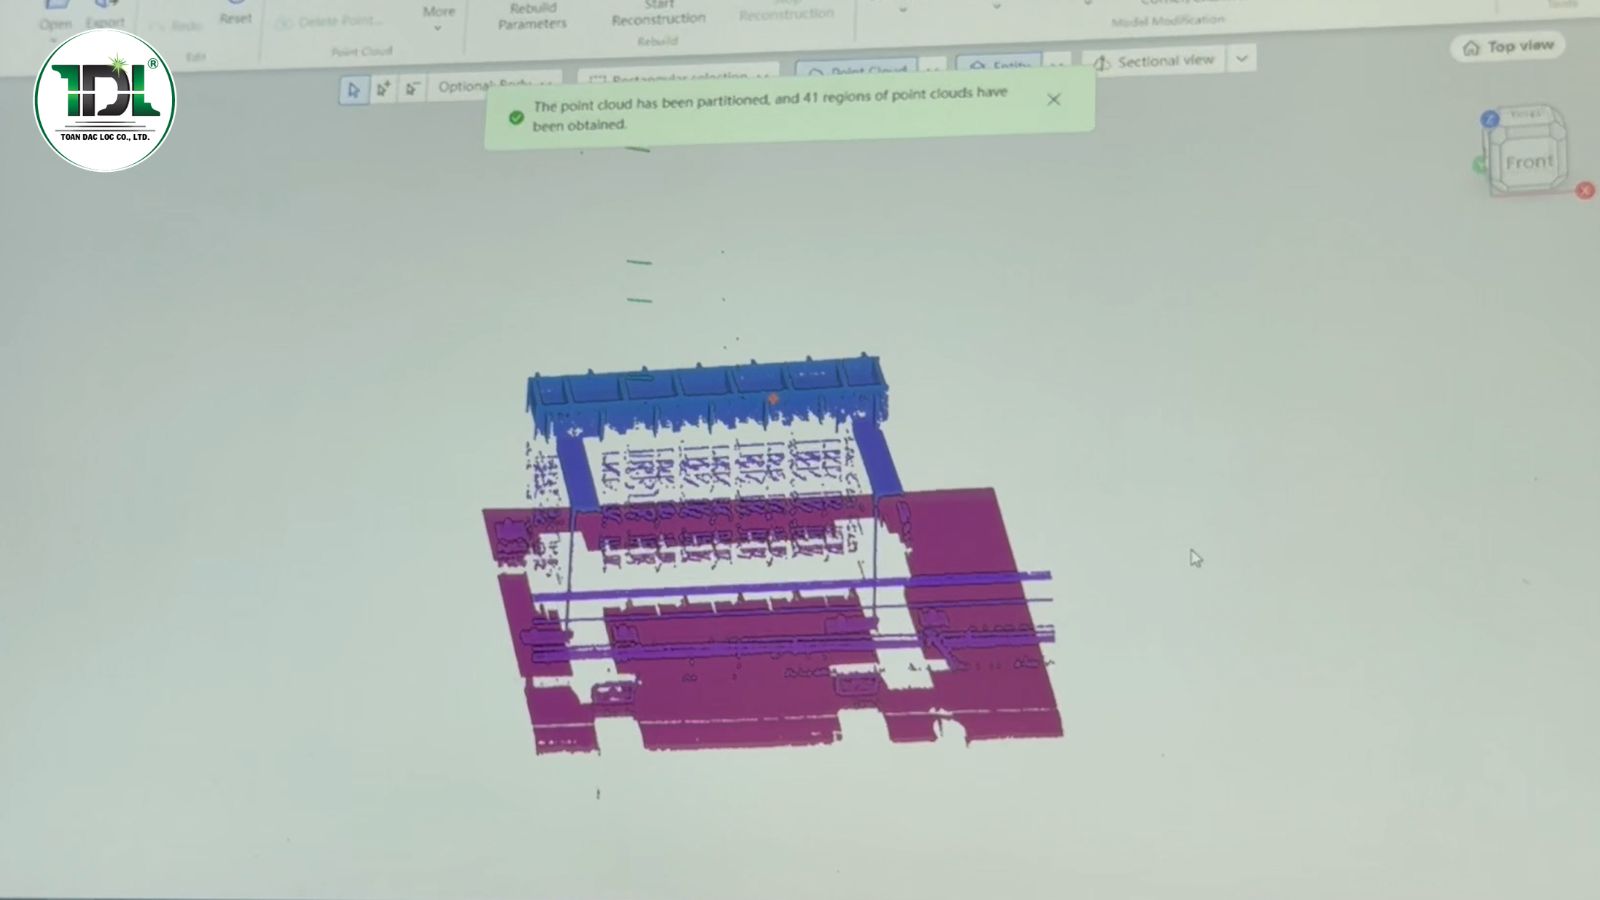
Dữ liệu quét 3D cung cấp thông tin hình học để phần mềm phân tích kết cấu thực tế.
==> Xem thêm các hệ thống trạm hàn robot thông minh TDL
Cấu tạo hệ thống quét 3D trong robot hàn
Để thu thập và xử lý dữ liệu không gian, hệ thống quét 3D cần có sự phối hợp giữa thiết bị cảm biến, phần mềm xử lý và bộ điều khiển. Tùy theo công nghệ sử dụng, cấu hình có thể khác nhau. Tuy nhiên, một hệ thống quét 3D công nghiệp thường có các thành phần chính sau:
Camera hoặc cảm biến quét 3D
Camera hoặc cảm biến quét 3D là bộ phận trực tiếp thu thập dữ liệu về hình dạng và vị trí của kết cấu. Thiết bị có thể sử dụng các nguyên lý đo lường quang học khác nhau như ánh sáng cấu trúc, laser hoặc phương pháp lập thể, tùy theo công nghệ được lựa chọn.
Thông qua quá trình quét, hệ thống thu thập thông tin về bề mặt và hình dạng không gian của phôi, tạo cơ sở cho các bước xử lý tiếp theo. Một số yếu tố cần quan tâm khi lựa chọn thiết bị gồm:
- Phạm vi quét và khoảng cách làm việc.
- Độ chính xác đo lường.
- Khả năng thu thập dữ liệu ở các góc quan sát khác nhau.
- Tốc độ quét và xử lý dữ liệu.
- Khả năng hoạt động trong môi trường công nghiệp.
Đối với ứng dụng hàn robot, thiết bị cần đáp ứng yêu cầu nhận diện hình học của kết cấu và xác định vị trí mối nối trong phạm vi làm việc thực tế.
Hệ thống xử lý hình ảnh và dữ liệu 3D
Sau khi camera hoặc cảm biến thu thập dữ liệu, hệ thống xử lý sẽ tiếp nhận thông tin và chuyển đổi thành dữ liệu hình học có thể phân tích. Một dạng dữ liệu thường được sử dụng trong công nghệ quét 3D là đám mây điểm (Point Cloud).
Đám mây điểm bao gồm tập hợp nhiều điểm trong không gian ba chiều, mỗi điểm đại diện cho một vị trí trên bề mặt vật thể. Từ dữ liệu này, phần mềm có thể xây dựng mô hình hình học, phân tích bề mặt và xác định các đặc điểm cần thiết cho quá trình hàn.
Phần mềm nhận diện kết cấu và vị trí mối hàn
Đây là thành phần giúp chuyển dữ liệu hình học thành thông tin có ý nghĩa đối với quá trình hàn. Phần mềm có thể sử dụng thuật toán xử lý hình ảnh, nhận dạng hình học hoặc AI để phân tích dữ liệu từ cảm biến.
Tùy theo cấu hình, hệ thống có thể hỗ trợ:
- Nhận diện hình dạng kết cấu.
- Xác định vị trí tương quan giữa các chi tiết.
- Phân tích khu vực giao nhau.
- Xác định vị trí hoặc đặc điểm hình học của mối nối.
- Cung cấp dữ liệu cho quá trình tính toán đường hàn.
Khả năng nhận diện cụ thể phụ thuộc vào dữ liệu đầu vào, thuật toán và loại kết cấu mà hệ thống được huấn luyện hoặc cấu hình để xử lý.
Bộ điều khiển robot và hệ thống tọa độ
Dữ liệu sau khi xử lý cần được chuyển đổi sang hệ tọa độ phù hợp để robot có thể sử dụng. Trong quá trình này, hệ thống phải xác định mối quan hệ giữa tọa độ của cảm biến, tọa độ phôi và tọa độ robot.
Việc hiệu chuẩn và đồng bộ hệ tọa độ rất quan trọng, bởi nếu dữ liệu quét không được chuyển đổi chính xác, robot có thể xác định sai vị trí cần hàn. Sau khi hoàn tất quá trình xử lý, bộ điều khiển tiếp nhận dữ liệu cần thiết để hỗ trợ xác định vị trí và quỹ đạo chuyển động của robot hàn thông minh.
==> Xem thêm cấu tạo hệ thống hàn robot
Nguyên lý hoạt động của công nghệ quét 3D trong robot hàn
Về cơ bản, công nghệ quét 3D hoạt động theo quy trình thu thập dữ liệu, xử lý hình học, nhận diện vị trí mối nối và chuyển thông tin đến hệ thống điều khiển robot.
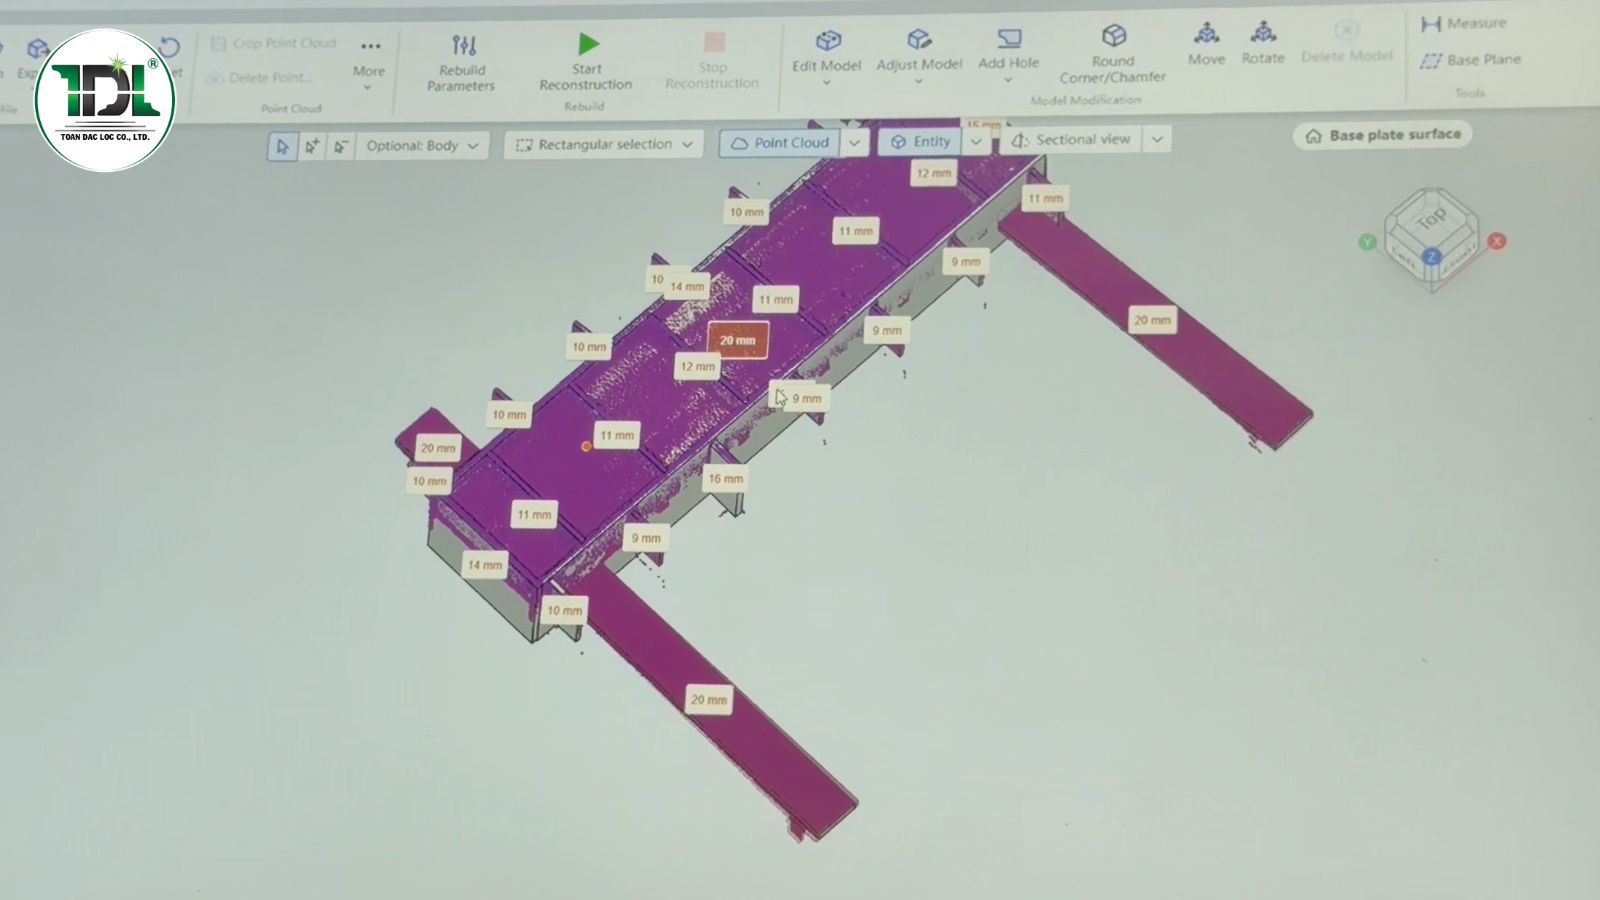
Hệ thống cảm biến thu thập dữ liệu không gian để xác định vị trí và đặc điểm của phôi.
Quy trình cụ thể có thể khác nhau giữa các nhà sản xuất và cấu hình thiết bị. Đối với một hệ thống robot hàn thông minh tích hợp quét 3D và AI, có thể mô tả qua 5 bước chính sau:
Bước 1: Đưa phôi vào vùng quét
Kết cấu cần hàn được đưa vào khu vực làm việc của robot và đặt tại vị trí phù hợp để hệ thống tiến hành quét. Phôi cần được bố trí trong phạm vi quan sát của cảm biến, đồng thời đảm bảo không có vật cản ảnh hưởng đến quá trình thu thập dữ liệu.
Tùy theo thiết kế, cảm biến có thể được lắp cố định tại một vị trí hoặc gắn trên cơ cấu chuyển động để quét nhiều khu vực khác nhau.
Bước 2: Thu thập dữ liệu hình học bằng cảm biến 3D
Cảm biến bắt đầu quét bề mặt phôi và thu thập thông tin không gian. Trong quá trình này, thiết bị ghi nhận các đặc điểm hình học như vị trí, chiều sâu, biên dạng và mối tương quan giữa các chi tiết.
Dữ liệu được thu thập sẽ tạo thành mô hình không gian hoặc đám mây điểm, tùy theo phương pháp xử lý của hệ thống. Đây là cơ sở quan trọng giúp phần mềm phân tích kết cấu thực tế trước khi robot thực hiện thao tác hàn.
Bước 3: Xử lý dữ liệu và nhận diện vị trí mối nối
Sau khi thu thập dữ liệu, phần mềm tiến hành xử lý nhằm loại bỏ những thông tin không cần thiết và làm rõ các đặc điểm hình học của kết cấu. Các thuật toán nhận diện có thể được sử dụng để xác định vị trí tương quan giữa các chi tiết, khu vực giao nhau và những vị trí có khả năng hình thành mối nối.
Ví dụ, đối với kết cấu thép có hai chi tiết giao nhau, hệ thống cần phân tích hình dạng và vị trí tiếp xúc để xác định khu vực cần thực hiện đường hàn. Độ chính xác của kết quả nhận diện phụ thuộc vào chất lượng dữ liệu quét, điều kiện bề mặt, góc quan sát và khả năng xử lý của phần mềm.
Bước 4: AI hỗ trợ tính toán đường hàn
Sau khi xác định được các thông tin hình học cần thiết, phần mềm xử lý có thể sử dụng thuật toán AI để hỗ trợ phân tích và tính toán đường hàn.
Dựa trên dữ liệu nhận diện, hệ thống có thể xác định:
- Vị trí bắt đầu và kết thúc của đường hàn.
- Hướng tiếp cận mối nối.
- Quỹ đạo chuyển động của robot.
- Góc tiếp cận của đầu hàn.
- Trình tự thực hiện các đường hàn.
Các thông số này cần được xem xét cùng điều kiện công nghệ hàn, hình dạng mối nối và khả năng chuyển động của robot hàn thông minh. Sau khi tính toán, chương trình cần được kiểm tra tính khả thi trước khi đưa vào vận hành nhằm hạn chế nguy cơ va chạm hoặc chuyển động không phù hợp.
Bước 5: Robot thực hiện quá trình hàn
Khi dữ liệu và chương trình điều khiển đã được xác nhận, robot bắt đầu thực hiện thao tác hàn theo quỹ đạo được thiết lập. Cánh tay robot điều khiển đầu hàn di chuyển đến vị trí cần xử lý, phối hợp với nguồn hàn và hệ thống cấp dây để thực hiện quá trình liên kết kim loại.
Tùy theo cấu hình, hệ thống có thể tiếp tục sử dụng cảm biến để hỗ trợ theo dõi hoặc điều chỉnh vị trí trong quá trình hàn. Nhờ kết hợp dữ liệu quét với điều khiển robot, quá trình hàn có thể thích ứng tốt hơn với đặc điểm thực tế của phôi trong phạm vi mà hệ thống được thiết kế.
Tóm tắt quy trình hoạt động: 3D SCANNING (Quét và thu thập dữ liệu hình học) => DATA PROCESSING (Xử lý dữ liệu 3D và xây dựng thông tin kết cấu) => JOINT RECOGNITION (Nhận diện vị trí và đặc điểm mối nối) => AI PATH PLANNING (Phân tích và tính toán quỹ đạo hàn) => ROBOTIC WELDING (Robot thực hiện đường hàn tự động)
Công nghệ quét 3D giúp robot hàn giải quyết những vấn đề gì?
Trong sản xuất cơ khí, sai lệch giữa phôi thực tế và dữ liệu thiết kế có thể xuất hiện do nhiều nguyên nhân như dung sai gia công, biến dạng vật liệu, sai lệch khi lắp ráp hoặc điều kiện định vị. Nếu không được xử lý phù hợp, những sai lệch này có thể ảnh hưởng đến khả năng xác định vị trí mối nối và quá trình thực hiện đường hàn.
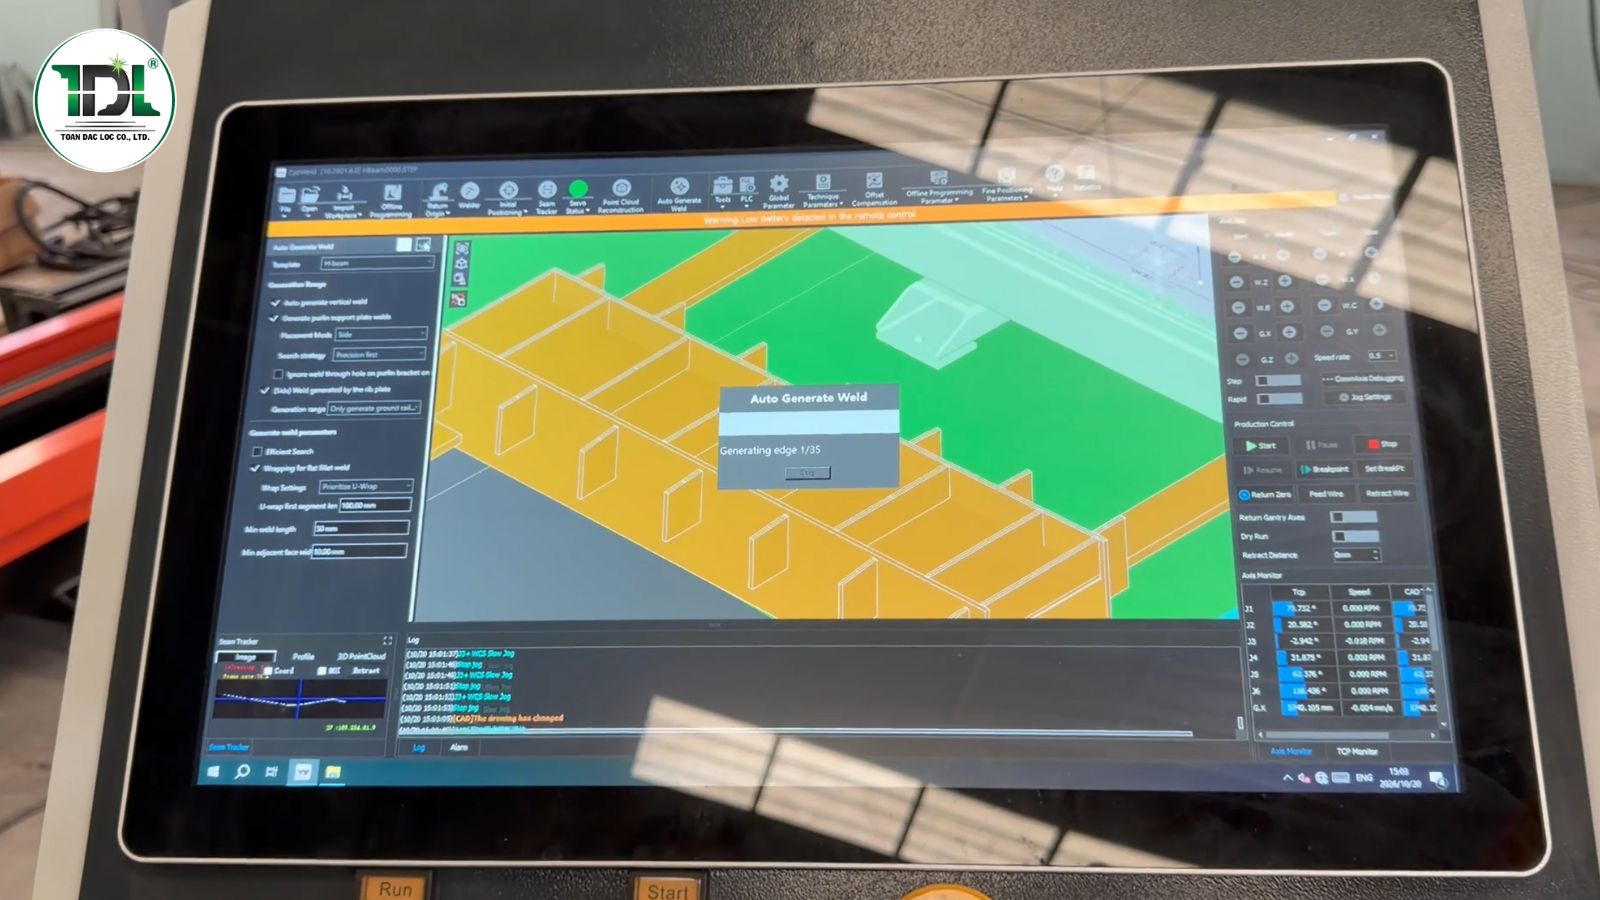
Dữ liệu hình học được phân tích để hỗ trợ xác định quỹ đạo chuyển động của robot.
Công nghệ quét 3D giúp hệ thống có thêm dữ liệu để giải quyết một số vấn đề thường gặp.
Hỗ trợ nhận diện vị trí phôi thực tế
Trong quá trình sản xuất, phôi có thể không nằm đúng vị trí như thiết lập ban đầu. Thông qua dữ liệu quét, hệ thống có thể xác định vị trí và hình dạng thực tế của kết cấu, từ đó hỗ trợ điều chỉnh thông tin tọa độ phục vụ quá trình hàn.
Hỗ trợ phát hiện sai lệch hình học
Các chi tiết kim loại sau gia công hoặc lắp ráp có thể xuất hiện sai lệch về kích thước, vị trí hoặc hình dạng. Dữ liệu 3D giúp phần mềm phân tích những khác biệt này, tạo cơ sở để xác định vị trí thao tác phù hợp hơn. Tuy nhiên, khả năng phát hiện và bù sai lệch còn phụ thuộc vào độ chính xác cảm biến, thuật toán và phạm vi sai lệch mà hệ thống cho phép.
Hỗ trợ xác định đường hàn trên kết cấu phức tạp
Đối với những sản phẩm có nhiều chi tiết giao nhau, vị trí mối nối có thể không dễ xác định bằng phương pháp quan sát thông thường. Công nghệ quét 3D giúp thu thập thông tin hình học trong không gian, hỗ trợ phần mềm nhận diện khu vực cần hàn và tính toán quỹ đạo chuyển động.
Giảm sự phụ thuộc vào việc định vị hoàn toàn thủ công
Khi hệ thống có khả năng nhận diện phôi, một số thao tác xác định vị trí có thể được hỗ trợ bằng dữ liệu quét thay vì chỉ dựa vào việc thiết lập tọa độ cố định. Điều này giúp tăng tính linh hoạt trong quá trình xử lý các sản phẩm có đặc điểm hình học khác nhau, đồng thời hỗ trợ chuẩn hóa quy trình vận hành.
Ưu điểm của công nghệ quét 3D trong hệ thống hàn robot
Việc tích hợp công nghệ quét 3D mang lại nhiều lợi ích cho hệ thống hàn robot hiện đại, đặc biệt trong các ứng dụng gia công kết cấu có kích thước lớn hoặc hình dạng phức tạp.
Nâng cao khả năng nhận diện kết cấu
Thay vì chỉ dựa trên chương trình được thiết lập trước, hệ thống có thể sử dụng dữ liệu hình học thực tế để hỗ trợ xác định vị trí và đặc điểm của phôi. Điều này giúp tăng khả năng xử lý các tình huống có sai lệch nhất định trong quá trình định vị.
Hỗ trợ tăng độ chính xác khi xác định đường hàn
Dữ liệu không gian giúp phần mềm phân tích vị trí mối nối và xác định quỹ đạo phù hợp hơn với hình dạng thực tế của kết cấu. Khi kết hợp với hệ thống hiệu chuẩn và điều khiển chính xác, công nghệ này góp phần nâng cao khả năng định vị của robot.
Tăng tính linh hoạt khi gia công nhiều dạng sản phẩm
Đối với doanh nghiệp thường xuyên sản xuất nhiều loại kết cấu, việc phải thiết lập lại vị trí và chương trình cho từng sản phẩm có thể làm tăng thời gian chuẩn bị. Công nghệ quét 3D hỗ trợ thu thập dữ liệu theo từng phôi, tạo điều kiện để hệ thống xử lý các sản phẩm khác nhau theo cấu hình và khả năng nhận diện đã được thiết lập.
Hỗ trợ tự động hóa quy trình hàn
Khi dữ liệu quét được kết nối với phần mềm xử lý và bộ điều khiển, một số công đoạn như nhận diện vị trí, phân tích kết cấu và tính toán đường hàn có thể được hỗ trợ tự động hóa. Nhờ đó, hệ thống có thể giảm bớt các thao tác thiết lập thủ công và nâng cao hiệu quả chuẩn bị sản xuất.
Tạo nền tảng cho ứng dụng AI trong sản xuất
Dữ liệu 3D là nguồn thông tin quan trọng để các thuật toán xử lý và AI phân tích hình học, nhận diện đặc điểm kết cấu và hỗ trợ tính toán đường hàn. Sự kết hợp giữa quét 3D, AI và robot công nghiệp mở ra khả năng tự động hóa sâu hơn cho các công đoạn hàn trong nhà máy.
Những yếu tố ảnh hưởng đến độ chính xác của công nghệ quét 3D
Mặc dù mang lại nhiều lợi ích, hiệu quả của công nghệ quét 3D không chỉ phụ thuộc vào chất lượng cảm biến mà còn chịu ảnh hưởng bởi nhiều yếu tố trong quá trình vận hành.
Chất lượng và độ chính xác của cảm biến
Cảm biến cần đáp ứng yêu cầu về độ phân giải, phạm vi đo và độ chính xác theo ứng dụng thực tế. Nếu dữ liệu đầu vào không đủ chi tiết hoặc có sai số lớn, kết quả phân tích vị trí mối nối cũng có thể bị ảnh hưởng.
Bề mặt và vật liệu phôi
Bề mặt kim loại có độ phản xạ cao, lớp gỉ, dầu hoặc bụi bẩn có thể ảnh hưởng đến chất lượng dữ liệu quét tùy theo nguyên lý hoạt động của cảm biến. Vì vậy, cần lựa chọn thiết bị và phương pháp quét phù hợp với đặc điểm vật liệu, đồng thời kiểm soát điều kiện bề mặt khi cần thiết.
Góc quét và vị trí lắp đặt cảm biến
Nếu cảm biến không có góc quan sát phù hợp, một số khu vực trên kết cấu có thể bị che khuất hoặc không thu thập đủ dữ liệu. Việc bố trí thiết bị cần tính đến kích thước phôi, vị trí mối nối và phạm vi quan sát trong toàn bộ khu vực làm việc.
Hiệu chuẩn hệ tọa độ
Đây là yếu tố đặc biệt quan trọng trong hệ thống quét 3D kết hợp robot. Dữ liệu thu thập từ cảm biến phải được chuyển đổi chính xác sang hệ tọa độ robot. Nếu quá trình hiệu chuẩn không chính xác, robot có thể di chuyển đến vị trí khác với vị trí thực tế của mối nối.
Thuật toán xử lý dữ liệu
Khả năng nhận diện kết cấu và mối nối phụ thuộc nhiều vào thuật toán xử lý hình ảnh, mô hình nhận dạng và chất lượng dữ liệu đầu vào. Đối với các kết cấu có hình dạng phức tạp, phần mềm cần được cấu hình hoặc huấn luyện phù hợp để nhận diện chính xác các đặc điểm cần thiết.
Ứng dụng công nghệ quét 3D trong robot hàn kết cấu thép
Công nghệ quét 3D đặc biệt hữu ích trong những ứng dụng cần nhận diện vị trí và hình dạng thực tế của kết cấu trước khi hàn. Một số lĩnh vực có thể ứng dụng gồm:
Hàn dầm thép và thép hình
Các sản phẩm như dầm chữ H, dầm chữ I thường có nhiều vị trí liên kết giữa bản cánh và bản bụng. Quét 3D có thể hỗ trợ hệ thống xác định hình dạng và vị trí các chi tiết, từ đó cung cấp dữ liệu phục vụ tính toán đường hàn.
Hàn khung thép công nghiệp
Khung thép thường bao gồm nhiều thanh thép được lắp ghép theo các góc và phương khác nhau. Với những kết cấu có nhiều điểm giao nhau, dữ liệu quét 3D hỗ trợ nhận diện vị trí tương quan giữa các chi tiết trước khi robot thực hiện thao tác hàn.
Hàn kết cấu thép hộp
Các sản phẩm sử dụng thép hộp có thể xuất hiện nhiều vị trí liên kết tại góc, cạnh và mặt tiếp xúc giữa các chi tiết. Công nghệ quét 3D giúp thu thập dữ liệu hình học, hỗ trợ phần mềm xác định vị trí các khu vực cần hàn theo cấu hình được thiết lập.
Hàn các cụm chi tiết cơ khí phức tạp
Đối với những cụm sản phẩm có nhiều chi tiết và vị trí mối nối không đồng nhất, việc nhận diện hình học thực tế là cơ sở quan trọng để xây dựng chương trình hàn. Khi kết hợp với AI và robot công nghiệp, hệ thống có thể hỗ trợ xử lý nhiều dạng kết cấu hơn so với phương pháp chỉ sử dụng quỹ đạo cố định.
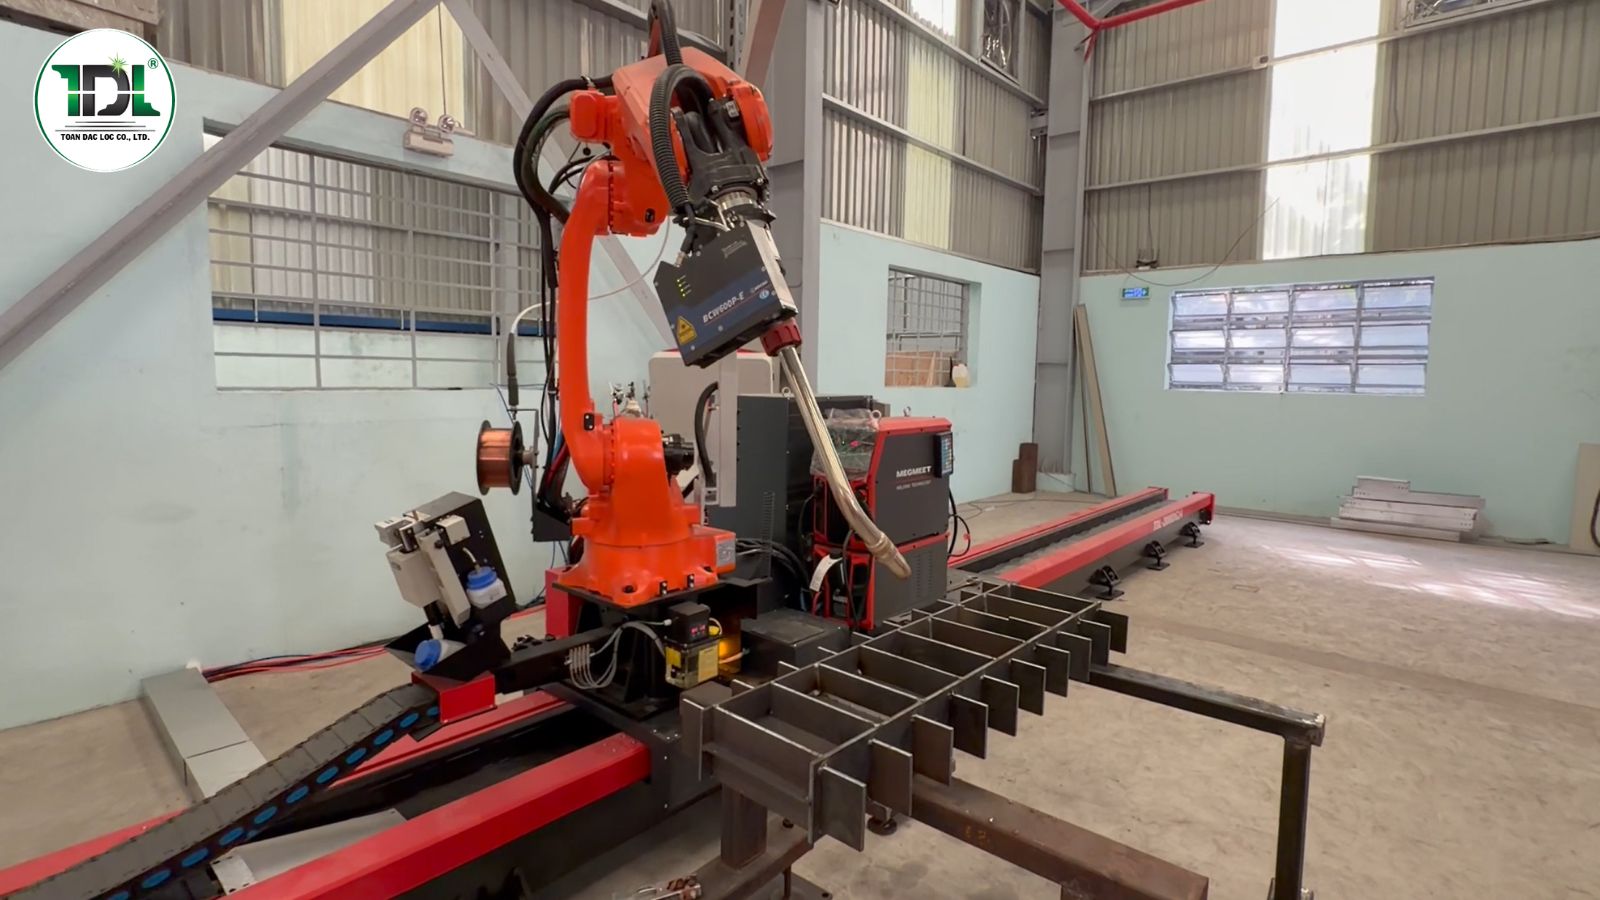
Robot thực hiện thao tác hàn theo quỹ đạo được xác định từ dữ liệu và chương trình điều khiển.
TDL Laser ứng dụng công nghệ quét 3D trong trạm hàn robot thông minh
Trong xu hướng tự động hóa sản xuất cơ khí, việc kết hợp robot hàn thông minh công nghiệp với công nghệ nhận diện và xử lý dữ liệu giúp mở rộng khả năng ứng dụng của hệ thống hàn tự động. TDL Laser phát triển giải pháp trạm hàn robot thông minh, tích hợp công nghệ quét 3D và phần mềm xử lý dữ liệu nhằm hỗ trợ nhận diện kết cấu, tính toán đường hàn và tự động hóa quá trình hàn.
Quy trình công nghệ hướng đến sự phối hợp giữa các thành phần:
- Quét 3D: Thu thập dữ liệu hình học của kết cấu thực tế.
- Nhận diện kết cấu: Phân tích hình dạng và vị trí tương quan giữa các chi tiết.
- AI tính toán đường hàn: Hỗ trợ xác định vị trí và quỹ đạo chuyển động.
- Robot thực hiện hàn: Điều khiển đầu hàn di chuyển theo chương trình được xác nhận.
- Kiểm tra thành phẩm: Đánh giá đường hàn theo yêu cầu kỹ thuật.
Việc tích hợp các công nghệ này hướng đến mục tiêu nâng cao tính linh hoạt trong gia công, giảm thao tác thủ công và tối ưu quy trình sản xuất.
==> Tìm hiểu chi tiết giải pháp tại: Trạm hàn robot thông minh TDL.
==> TDL Laser sẵn sàng tư vấn giải pháp phù hợp với đặc điểm kết cấu, yêu cầu hàn và quy mô sản xuất thực tế của doanh nghiệp.
Câu hỏi thường gặp về công nghệ quét 3D trong robot hàn
Công nghệ quét 3D trong robot hàn có tác dụng gì?
=> Công nghệ quét 3D giúp thu thập dữ liệu hình học của phôi, hỗ trợ nhận diện vị trí và đặc điểm mối nối. Dữ liệu này được sử dụng để phần mềm phân tích và tính toán quỹ đạo hàn phù hợp.
Camera 3D có thể nhận diện đường hàn tự động không?
=> Có thể, nếu hệ thống được tích hợp cảm biến và phần mềm nhận diện phù hợp. Khả năng xác định đường hàn phụ thuộc vào loại cảm biến, thuật toán, dữ liệu đầu vào và đặc điểm kết cấu.
Quét 3D có thay thế hoàn toàn việc lập trình robot hàn không?
=> Không. Công nghệ quét 3D hỗ trợ thu thập dữ liệu và xác định vị trí thực tế của phôi, nhưng hệ thống vẫn cần chương trình điều khiển, thông số công nghệ và các điều kiện vận hành phù hợp.
AI có vai trò gì sau khi hệ thống quét 3D?
=> AI có thể hỗ trợ phân tích dữ liệu hình học, nhận diện vị trí mối nối và tính toán quỹ đạo chuyển động của robot. Khả năng cụ thể tùy thuộc vào thuật toán và phần mềm được tích hợp.
Công nghệ quét 3D có phù hợp với kết cấu thép kích thước lớn không?
=> Có thể ứng dụng nếu cảm biến có phạm vi quét, độ chính xác và phương án bố trí phù hợp với kích thước kết cấu. Với sản phẩm lớn, cần tính toán vị trí lắp đặt cảm biến và cách thu thập dữ liệu trên toàn bộ khu vực cần hàn.
Các bài viết khác
- Chi phí vận hành máy cắt laser gồm những gì? Phân tích chi tiết 2026
- Máy cắt laser là gì? Công nghệ fiber cắt kim loại & báo giá 2026
- Máy cắt laser có tốn điện không? Cách tính chi phí điện chi tiết từ A–Z
- Ứng dụng máy cắt laser trong cơ khí hiện đại 2026
- Bảo trì máy cắt laser: Hướng dẫn đầy đủ giúp máy bền và ổn định
- Máy cắt Laser Gas (Flame Laser) là gì? Công nghệ cắt thép dày hiệu quả cho ngành kết cấu thép
- Máy cắt Laser Gas Hybrid là gì? Công nghệ mới cho gia công thép siêu dày
- Chi phí vận hành máy cắt ống laser có cao không?


 Địa chỉ: Số N3/1, Quốc Lộ 51, Khu phố 5, Phường Long Hưng, Thành phố Đồng Nai
 Email: info@toandacloc.com | toandacloc@gmail.com
 Điện thoại Kinh doanh: 02513.831.104 | 02513.832.415
 Fax: 02513.831.104
 Hotline: 0903.354.737 | 0917.264.499


 Gọi điện
 SMS
 Chỉ Đường